大学院で学んだ「制御理論」を活かしたくて研究開発職に
設計開発K.T.
技術開発部
当時入社21年目
※取材当時の情報
転職理由
ロボット工学を世の中に活かしたいという気持ちが再燃
大学院ではロバスト制御理論の研究をしていました。航空宇宙の分野でロケットなどを飛ばすために発展したといわれる理論で、平たくいうと「手のひらに重さが変わるほうきを立ててバランスを取る」といった理論です。大学院を卒業して就いたのは、大手電機メーカーの液晶工場で、3年ほど勤めましたがあまり技術的な要素がなく悶々としていました。そんなときに新明和工業を知りました。ロボット(OR ロボティクス技術)の研究開発を行うにあたり即戦力を募集していたタイミングでした。私のやりたかったロボット制御の技術を会社が求めている、そんな巡り合せがあって転職を決めました。当社の中途採用枠が部門別採用で、入社後の配属先や業務内容が明確だったことも決め手となりました。
仕事内容
担当プロジェクトのプレイングマネージャーとして
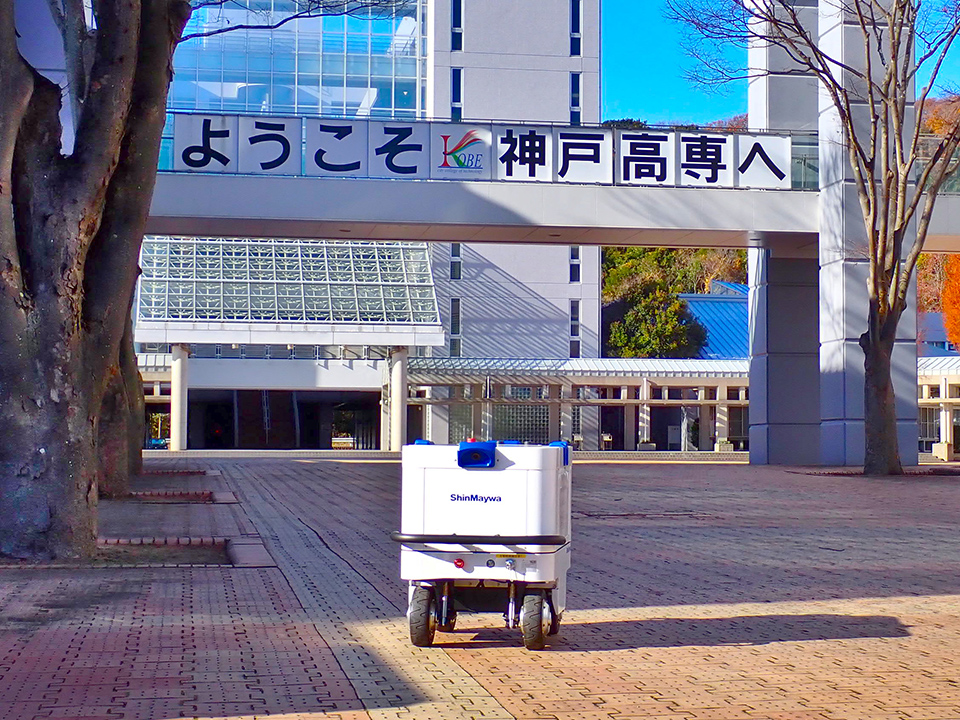
入社後は配属グループでパワーアシストロボットの開発を行い、同年代3人で制御系設計を担当しました。当時、大学教授と共同研究していましたが、アカデミックな理論を実際のロボットへ実装して動かす制御系すべてを社内で開発していたため、転職後すぐに大きな役割を任されていました。その後も、ロボットを使った社内の生産設備やセンサー、航空旅客搭乗橋の制御開発など、構想設計からシステムの詳細設計まで幅広く携わってきました。現在は「物流のラストワンマイル」といわれる社会課題を解決する自動配送ロボット(AMR)のシステム開発を担当。部内では管理職の立場ながら、自律走行やロボット制御など最前線の技術開発の実務も担うプレイングマネージャーとして関わっています。神戸市立工業高等専門学校の敷地内をお借りして実証実験中ですが、実際の運用へ向けて対処すべきさまざまな課題が明確化してきました。これらの課題に順応する機能を盛り込むことによる負荷の増大やPC処理能力とのバランスに苦心しつつ、システムの完成を目指しています。
仕事のやりがい
ロボティクスの技術が形となって社会に貢献できる歓び
航空旅客搭乗橋の自動装着プロジェクトなどで、自ら組んだプログラムによって製品に機能が備わり、巨大な機械が意図通りに動いた時の感動は大きいですね。エンジニアとして、「自分の頭の中にあるロジックが形になる」ことに喜びを感じます。そして十数年前に開発した航空機の検査装置などが、現在も現場で稼働しているのを見ると、一過性のものではなく長く社会やお客様の役に立つシステムを構築できたという実感に包まれます。技術開発部は、白紙から道を切り拓く部署であり、裁量が大きく自分のアイデアを形にしやすいので、技術者としての達成感も大きいです。もちろんうまくいく時ばかりでなく予期せぬ結果が出ることもありますが、計算だけではなく、現場でどんな使われ方をするのか、どんなことが起こり得るのか想像する「イマジネーション」が不可欠な仕事だと思っています。
これからのキャリアプラン
若手へのロボティクス技術の継承を
エンジニアとして「安全で安心して暮らせる世の中にしたい」という思いを、これからも技術で形にしていきたいですね。新明和工業が、そうした社会を実現できる会社になるよう、技術的な方向性をリードしていきたいと思っています。それにはロボティクス技術を若手に継承することが大切で、実際のプロジェクトを通じたOJT(実戦)で、成果を出しながら技術を伝えていくことが近道だと考えています。部内の若手メンバーたちは発想が柔軟で、問題意識を持って取り組んでくれていますので、自主性を尊重し任せるマネジメントによってエンジニアとしての成長を見守りたいと思っています。